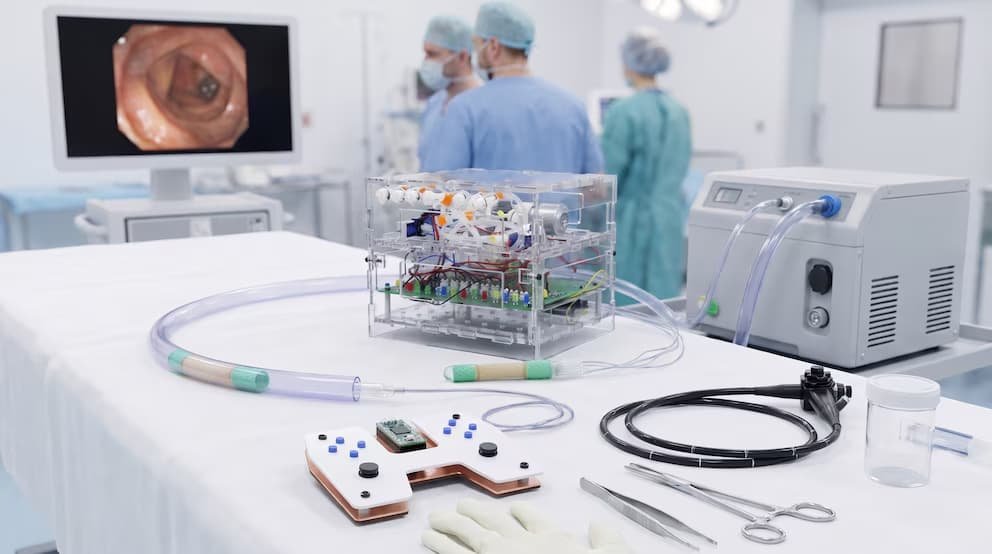
Investigadores del MIT y UT Southwestern desarrollaron BIOSENTER, un dispositivo inspirado en el movimiento y las escamas de las serpientes. El prototipo recorrió dos metros de intestino porcino y permitió obtener imágenes, tomar biopsias y administrar líquidos de forma localizada.
Redacción: Redacción Mundo de la Salud
Editor: Eduardo Schmitz
Investigadores del Instituto Tecnológico de Massachusetts (MIT) y del Centro Médico UT Southwestern, en Estados Unidos, desarrollaron un robot blando capaz de desplazarse por el intestino delgado mediante un mecanismo inspirado en las serpientes. El dispositivo, denominado BIOSENTER, fue probado en modelos porcinos y consiguió avanzar aproximadamente dos metros mientras demostraba funciones de exploración visual, obtención de muestras de tejido y administración localizada de líquidos.
Los resultados fueron publicados el 28 de octubre de 2026 en la revista científica Science Robotics. La investigación presenta una posible alternativa tecnológica para mejorar el acceso a regiones del aparato digestivo que actualmente resultan difíciles de examinar mediante los procedimientos endoscópicos convencionales.
El desarrollo fue dirigido por un equipo en el que participaron Giovanni Traverso, profesor de Ingeniería Mecánica del MIT y gastroenterólogo del Brigham and Women’s Hospital; Binbin Ying, investigador de UT Southwestern; Ahmad Mujtaba Jebran, estudiante de posgrado del MIT, y Sahab Babaee, antiguo investigador de esa institución.
La principal innovación consiste en combinar una estructura flexible, cámaras neumáticas y superficies de anclaje inspiradas en las escamas de los reptiles. Gracias a estos elementos, el dispositivo puede avanzar por un conducto estrecho y curvado sin depender exclusivamente del empuje ejercido desde el exterior.
Los investigadores consideran que la tecnología podría facilitar en el futuro el diagnóstico y tratamiento de hemorragias, lesiones, pólipos y determinadas enfermedades inflamatorias del intestino delgado. Sin embargo, se trata todavía de un prototipo experimental que no ha sido validado para su utilización clínica en seres humanos.
El intestino delgado plantea importantes dificultades para la exploración médica
El intestino delgado constituye una de las regiones más extensas y complejas del aparato digestivo. En los adultos puede medir aproximadamente seis metros o más, aunque su longitud varía entre individuos y según el método utilizado para medirlo.
A pesar de su extensión, tiene un diámetro relativamente reducido y se encuentra dispuesto en múltiples curvas y pliegues dentro del abdomen.
Estas características dificultan que los instrumentos médicos recorran grandes segmentos del órgano y alcancen zonas profundas donde pueden localizarse lesiones.
Entre los problemas que requieren exploración se encuentran las hemorragias gastrointestinales de origen desconocido, las lesiones inflamatorias, los pólipos, los tumores y determinadas obstrucciones.
La enfermedad de Crohn, por ejemplo, puede afectar distintas partes del tubo digestivo, incluido el íleon, que constituye el segmento final del intestino delgado.
La importancia de mejorar los procedimientos diagnósticos también se relaciona con investigaciones recientes sobre la detección temprana de enfermedades inflamatorias intestinales mediante señales inmunitarias, que buscan identificar alteraciones asociadas con estas patologías antes de que aparezcan complicaciones.
En la práctica clínica existen diferentes técnicas para estudiar el intestino delgado, incluida la cápsula endoscópica, los estudios de imagen y la enteroscopia asistida por dispositivos.
Sin embargo, no todas ofrecen las mismas posibilidades. Algunas permiten observar el interior del intestino, mientras que otras facilitan la obtención de biopsias o la realización de intervenciones terapéuticas.
La dificultad de combinar un acceso profundo con herramientas de diagnóstico y tratamiento motivó el desarrollo de BIOSENTER.
La enteroscopia de doble balón es una de las técnicas que buscan mejorar
Una de las alternativas utilizadas para explorar segmentos profundos del intestino delgado es la enteroscopia de doble balón.
Este procedimiento emplea un endoscopio y un sistema de balones que se inflan y desinflan de manera alternada para ayudar a avanzar el instrumento.
La técnica permite estudiar regiones que pueden resultar inaccesibles mediante una endoscopia digestiva convencional y realizar procedimientos como biopsias o determinados tratamientos.
No obstante, requiere formación especializada, coordinación de movimientos y un tiempo de exploración que puede ser considerable.
Binbin Ying, profesor asistente de Ingeniería Biomédica y Medicina Interna en UT Southwestern, explicó que relativamente pocos especialistas cuentan con capacitación para efectuar este tipo de enteroscopia.
Según los investigadores, una plataforma con desplazamiento asistido podría simplificar parte de la navegación y reducir la carga de trabajo necesaria para avanzar por el órgano.
Esto no significa que la nueva tecnología haya demostrado ser superior a la enteroscopia de doble balón. Esa comparación todavía requiere estudios específicos que evalúen el rendimiento, la seguridad y las posibles ventajas clínicas.
Cómo BIOSENTER reproduce el movimiento de una serpiente
El robot presenta una estructura tubular flexible con una longitud ligeramente superior a nueve centímetros y un canal central destinado a introducir instrumentos médicos.
Su desplazamiento se basa en actuadores neumáticos, componentes que modifican su forma mediante la entrada y salida controlada de aire.
El cuerpo principal incorpora cuatro cámaras inflables. Al modificar la presión de manera independiente, los investigadores pueden hacer que el dispositivo se alargue o se doble en diferentes direcciones.
Este mecanismo reproduce de manera simplificada la capacidad de una serpiente para modificar la orientación de su cuerpo mediante contracciones coordinadas.
La tecnología permite que el robot se adapte a curvas y cambios de dirección dentro de un conducto estrecho.
El dispositivo también dispone de segmentos expansibles en la parte delantera y trasera, que funcionan como puntos de anclaje.
Cuando una sección se fija temporalmente a la superficie intestinal, otra puede extenderse y avanzar. Después, los puntos de sujeción cambian de posición y el movimiento se repite.
La secuencia produce un desplazamiento progresivo semejante al de ciertos organismos que avanzan mediante ciclos de fijación, extensión y contracción.
El control se realiza desde el exterior mediante un sistema electrónico y una palanca de mando que permite orientar los movimientos.
BIOSENTER permanece conectado a los equipos externos mediante un cable, por lo que no es un robot autónomo que circule libremente por el organismo.
Las escamas artificiales permiten sujetarse a una superficie resbaladiza
Uno de los mayores desafíos técnicos del proyecto fue conseguir que el robot se sujetara al revestimiento interno del intestino sin provocar una distensión excesiva de sus tejidos.
La mucosa intestinal constituye una superficie húmeda y resbaladiza, lo que dificulta generar la tracción necesaria para avanzar.
Los investigadores resolvieron parcialmente este problema mediante recubrimientos inspirados en el kirigami, una técnica de origen japonés que utiliza cortes y pliegues para crear estructuras tridimensionales.
Las fundas recubren los segmentos de anclaje del robot y permanecen relativamente planas cuando los componentes neumáticos están contraídos.
Al expandirse, aparecen pequeñas estructuras tridimensionales que aumentan la fricción con la superficie intestinal.
Su funcionamiento recuerda al de las escamas de una serpiente, que contribuyen a generar agarre durante el desplazamiento.
Esta solución permite mejorar la tracción sin depender únicamente de inflar los balones hasta ejercer una presión elevada sobre la pared del intestino.
Ahmad Mujtaba Jebran, uno de los autores principales del estudio, destacó que el objetivo del diseño consiste en obtener suficiente contacto para permitir el movimiento sin someter a los tejidos delicados a un estiramiento innecesario.
El mecanismo combina, por tanto, dos funciones: facilitar el desplazamiento y limitar la expansión radial del sistema.
El robot recorrió dos metros de intestino porcino en unos once minutos
Para comprobar el funcionamiento de BIOSENTER, el equipo realizó pruebas experimentales con modelos de intestino porcino.
Durante estos ensayos, el robot consiguió recorrer aproximadamente dos metros de intestino delgado en unos once minutos.
El resultado permitió demostrar que la combinación de cámaras neumáticas, anclajes expansibles y recubrimientos de kirigami puede producir un desplazamiento sostenido en un entorno anatómico complejo.
Los investigadores también analizaron la capacidad de navegación, las fuerzas ejercidas durante el avance y la interacción entre el dispositivo y la superficie intestinal.
Según los resultados comunicados, el prototipo realizó sus funciones sin provocar lesiones visibles ni una sobredistensión evidente del tejido en las condiciones examinadas.
Sin embargo, la ausencia de daño visible durante estas pruebas no demuestra que el dispositivo sea completamente seguro.
Para establecer su seguridad será necesario estudiar posibles lesiones microscópicas, los efectos de recorridos más prolongados y la respuesta de los tejidos en condiciones clínicas diversas.
También deberá comprobarse el comportamiento del sistema ante estrechamientos intestinales, inflamación, lesiones previas y otras alteraciones anatómicas.
Una cámara y herramientas de biopsia amplían sus posibilidades médicas
BIOSENTER no fue diseñado únicamente para desplazarse por el intestino. Su estructura incorpora un canal central que permite utilizar herramientas destinadas a procedimientos diagnósticos y terapéuticos.
Durante las pruebas, los investigadores demostraron el funcionamiento de una cámara para obtener imágenes, instrumentos para recoger muestras de tejido y un sistema para administrar líquidos de forma localizada.
La posibilidad de obtener biopsias es especialmente importante porque determinadas lesiones intestinales requieren un análisis microscópico para establecer su naturaleza.
Las imágenes endoscópicas pueden ayudar a localizar anomalías, pero no siempre permiten distinguir con certeza entre inflamación, cambios benignos y procesos tumorales.
La extracción de una muestra de tejido puede aportar información adicional para el diagnóstico.
Los investigadores también contemplan que el dispositivo pueda utilizarse en el futuro para intervenir sobre pólipos pequeños y administrar tratamientos directamente en regiones afectadas.
La entrega localizada de medicamentos podría resultar útil cuando se pretende actuar sobre una lesión concreta sin distribuir necesariamente el tratamiento por todo el organismo.
No obstante, los experimentos realizados hasta ahora no demuestran que esta estrategia mejore los resultados terapéuticos en pacientes.
La administración de líquidos constituye una prueba funcional de la plataforma, no una validación clínica de un tratamiento farmacológico específico.
Las cápsulas ingeribles ofrecen otra vía de investigación digestiva
El desarrollo de BIOSENTER forma parte de un campo más amplio de tecnologías destinadas a estudiar el aparato digestivo desde su interior.
Entre estas alternativas se encuentran las cápsulas endoscópicas, que permiten obtener imágenes durante su desplazamiento por el tubo digestivo.
También se investigan sensores ingeribles capaces de detectar determinadas sustancias asociadas con procesos patológicos.
Una línea de trabajo anterior abordó el desarrollo de sensores que pueden ingerirse para detectar señales de enfermedades digestivas, incluida la presencia de moléculas relacionadas con hemorragias intestinales.
La diferencia fundamental es que BIOSENTER busca combinar navegación controlada con instrumentos capaces de realizar procedimientos.
Mientras una cápsula convencional puede desplazarse principalmente gracias al movimiento natural del intestino, el nuevo robot utiliza un mecanismo propio de locomoción que permite orientar y controlar su avance.
La capacidad de tomar biopsias y administrar líquidos también amplía las funciones previstas para el dispositivo.
Sin embargo, ambas tecnologías responden a necesidades diferentes y todavía no existe evidencia suficiente para determinar en qué situaciones clínicas sería preferible utilizar BIOSENTER.
Posibles aplicaciones en enfermedad de Crohn, hemorragias y tumores
Los investigadores identifican varias enfermedades que podrían beneficiarse de instrumentos capaces de alcanzar regiones profundas del intestino delgado.
Una de ellas es la enfermedad de Crohn, una afección inflamatoria crónica que puede provocar úlceras, estrechamientos y otras lesiones en distintos segmentos del aparato digestivo.
La exploración directa de las zonas afectadas puede ayudar a evaluar la extensión de la enfermedad y, cuando está indicado, obtener muestras de tejido.
El desarrollo de nuevos instrumentos también podría complementar investigaciones sobre los mecanismos que regulan el movimiento intestinal y su relación con el microbioma, aunque BIOSENTER no fue diseñado específicamente para estudiar esas señales moleculares.
Otra posible aplicación es la búsqueda de hemorragias digestivas cuya localización no haya podido establecerse mediante exploraciones iniciales.
Las lesiones vasculares, los pólipos y determinados tumores del intestino delgado pueden requerir procedimientos que permitan visualizar directamente el tejido.
En algunos casos, disponer de instrumentos capaces de intervenir en la zona afectada podría facilitar la toma de muestras o la aplicación de tratamientos.
Sin embargo, los autores no han demostrado todavía que BIOSENTER pueda mejorar el diagnóstico del cáncer intestinal, reducir complicaciones o sustituir técnicas endoscópicas utilizadas actualmente.
Estas aplicaciones permanecen como objetivos de investigación que deberán evaluarse mediante nuevos estudios.
La robótica blanda busca adaptarse mejor a los tejidos humanos
Una característica destacada del proyecto es la utilización de materiales flexibles y componentes deformables en lugar de una estructura completamente rígida.
La robótica blanda es una rama de la ingeniería que desarrolla sistemas capaces de modificar su forma para interactuar con entornos irregulares o delicados.
En medicina, esta propiedad puede resultar útil cuando los dispositivos deben desplazarse por órganos con curvas, pliegues y superficies sensibles.
Los investigadores buscan que el equipo se adapte a la anatomía y distribuya las fuerzas de contacto de una manera controlada.
En BIOSENTER, la flexibilidad del cuerpo se combina con un sistema de anclaje diseñado para producir tracción localizada.
El resultado es una plataforma que no depende exclusivamente de la rigidez de un instrumento introducido desde el exterior.
Este enfoque podría orientar el desarrollo de otros dispositivos para procedimientos mínimamente invasivos, aunque cada aplicación necesitaría una evaluación específica de sus riesgos y ventajas.
Qué falta comprobar antes de utilizar BIOSENTER en pacientes
Los investigadores trabajan actualmente en mejorar la navegación del robot y evaluar nuevas aplicaciones dentro del intestino delgado.
Entre los próximos desafíos se encuentra determinar si el sistema puede recorrer distancias mayores y mantener un funcionamiento estable en situaciones anatómicas más complejas.
También será necesario comparar su rendimiento con el de la enteroscopia de doble balón, una técnica ya utilizada en la práctica clínica.
Las pruebas deberán examinar la facilidad de manejo, el tiempo de exploración, la capacidad de alcanzar regiones profundas y los riesgos asociados con el contacto prolongado entre el robot y los tejidos.
Otra cuestión importante será comprobar si el dispositivo puede utilizarse de manera reproducible por distintos profesionales y si requiere una capacitación menor que la de los procedimientos actuales.
Los investigadores también estudian mejoras en los sistemas de control y navegación, con el objetivo de avanzar hacia procedimientos más automatizados.
Sin embargo, automatizar determinadas funciones no implica eliminar la supervisión médica. La interpretación de las imágenes, la selección de las áreas que requieren biopsia y las decisiones terapéuticas seguirían siendo responsabilidades clínicas fundamentales.
Antes de realizar estudios en seres humanos, el equipo deberá obtener evidencia adicional sobre seguridad, funcionamiento y posibles efectos adversos.
La investigación publicada en Science Robotics demuestra que un sistema robótico flexible puede desplazarse por un segmento considerable de intestino porcino y realizar tareas endoscópicas básicas. Su posible incorporación a hospitales dependerá de que estos resultados puedan reproducirse y ampliarse mediante nuevas evaluaciones preclínicas y, posteriormente, estudios clínicos autorizados.
Fuentes referenciales:
Massachusetts Institute of Technology — A soft robot could help doctors diagnose and treat disorders of the small intestine
UT Southwestern Medical Center — Robot could improve diagnosis, treatment of small intestine disorders
Science Robotics — Bioinspired soft enteroscopic robot for intestinal locomotion, steering, and intervention
Infobae — Un robot inspirado en serpientes busca transformar los estudios en el intestino delgado